快速匹配优先处理已配对事件的测量回传,修复轮询等待、重复历史范围补报和原视频长路径上传;保留并显示链路失败原因。已核对归属的旧任务支持批量恢复。Win7 保持 2.1.6。
当前版本METEORSTUDIO
00 /METEOR DETECTION SOFTWARE
从一台相机,到一张协同观测网络。
汇集多路侦测、精确时间记录、NVR 录像回溯与天文测量,并通过流星云(MeteorCloud)连接不同站点的观测成果。
v2.3.5 · Windows 10/11 x64 · 预览版 · 2026-10-09
向下滚动,进入八个观测能力
01 /MULTI-CAMERA MANAGEMENT
多个机位,一个工作台。
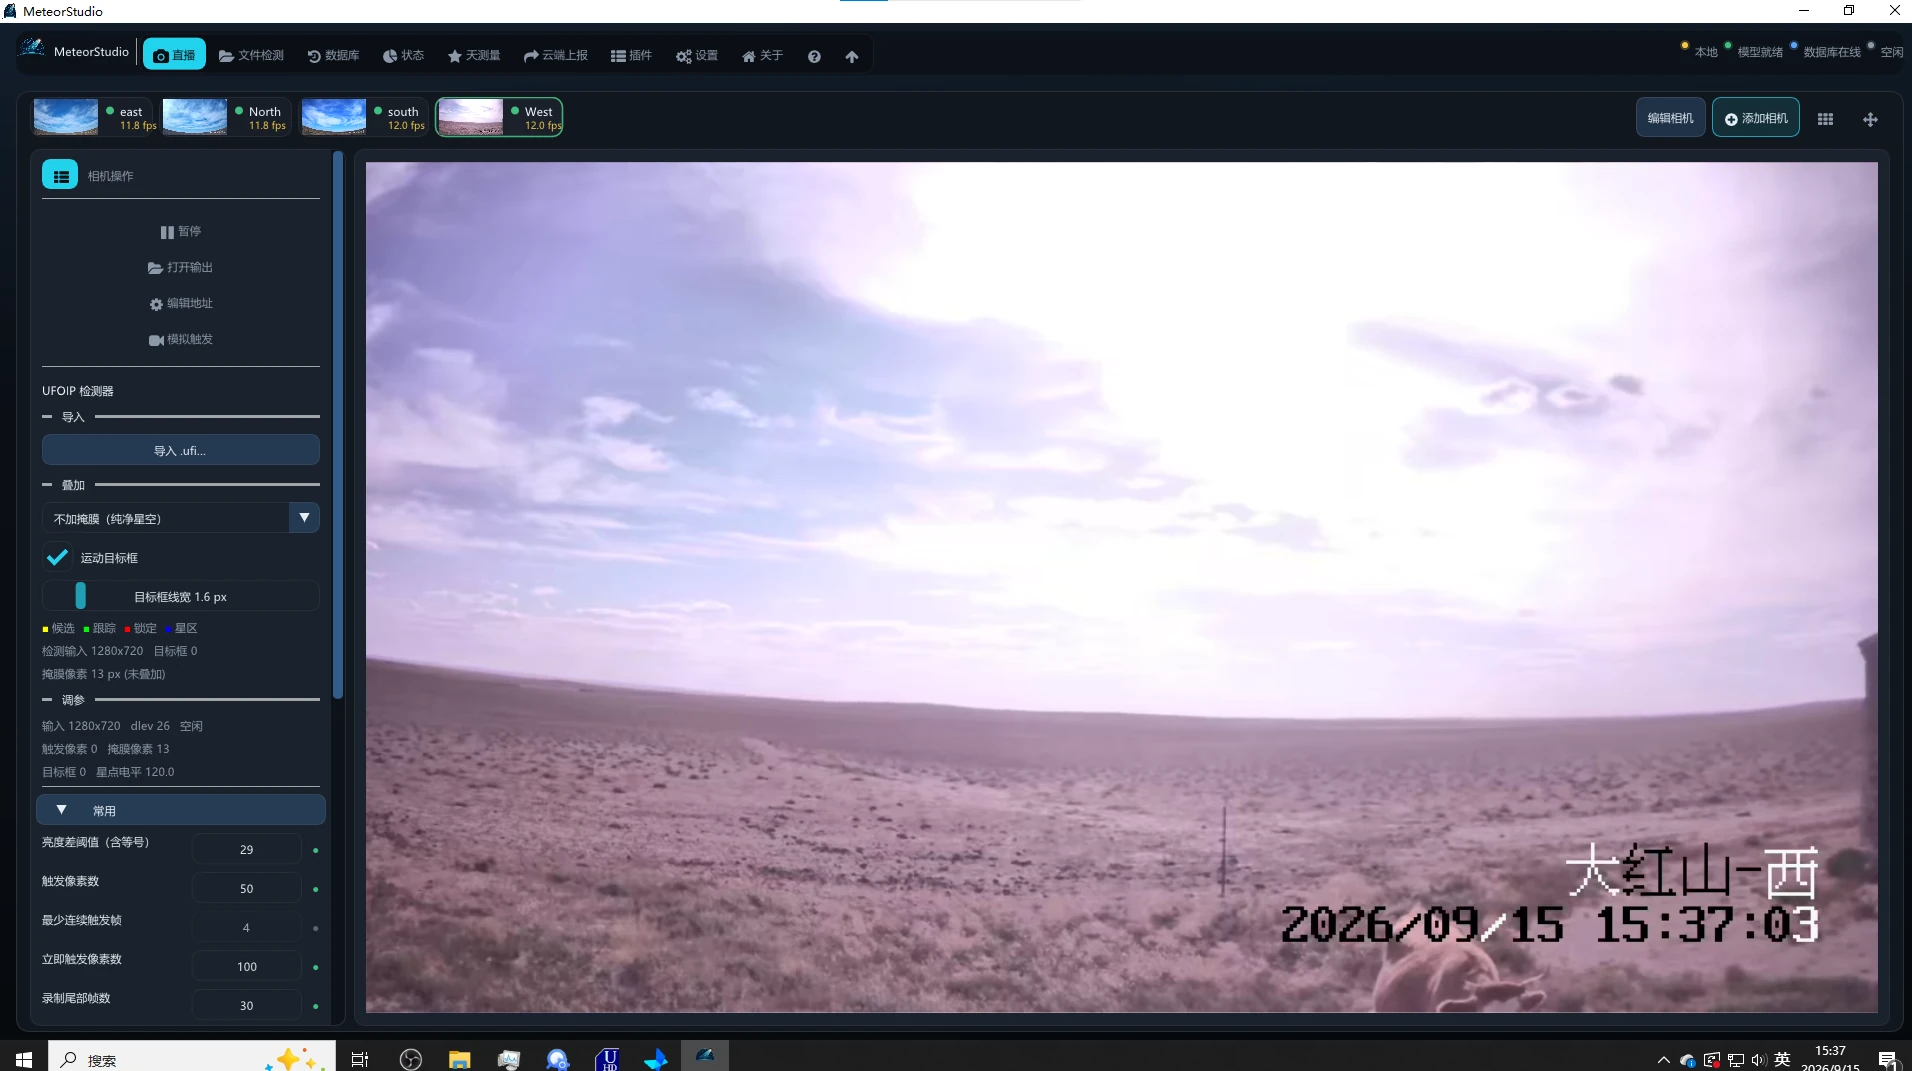
在同一工作台里添加、配置与查看多路相机:每路独立的检测器、参数与侦测时段,状态页按机位统计。
直播工作区 · 东、北、南、西四机位
02 /LOW-POWER, FOUR CAMERAS
一台迷你主机,也能守望整片天空。
检测在降采样画面上进行,算力与相机分辨率解耦;N100 级迷你主机可同时侦测四路。
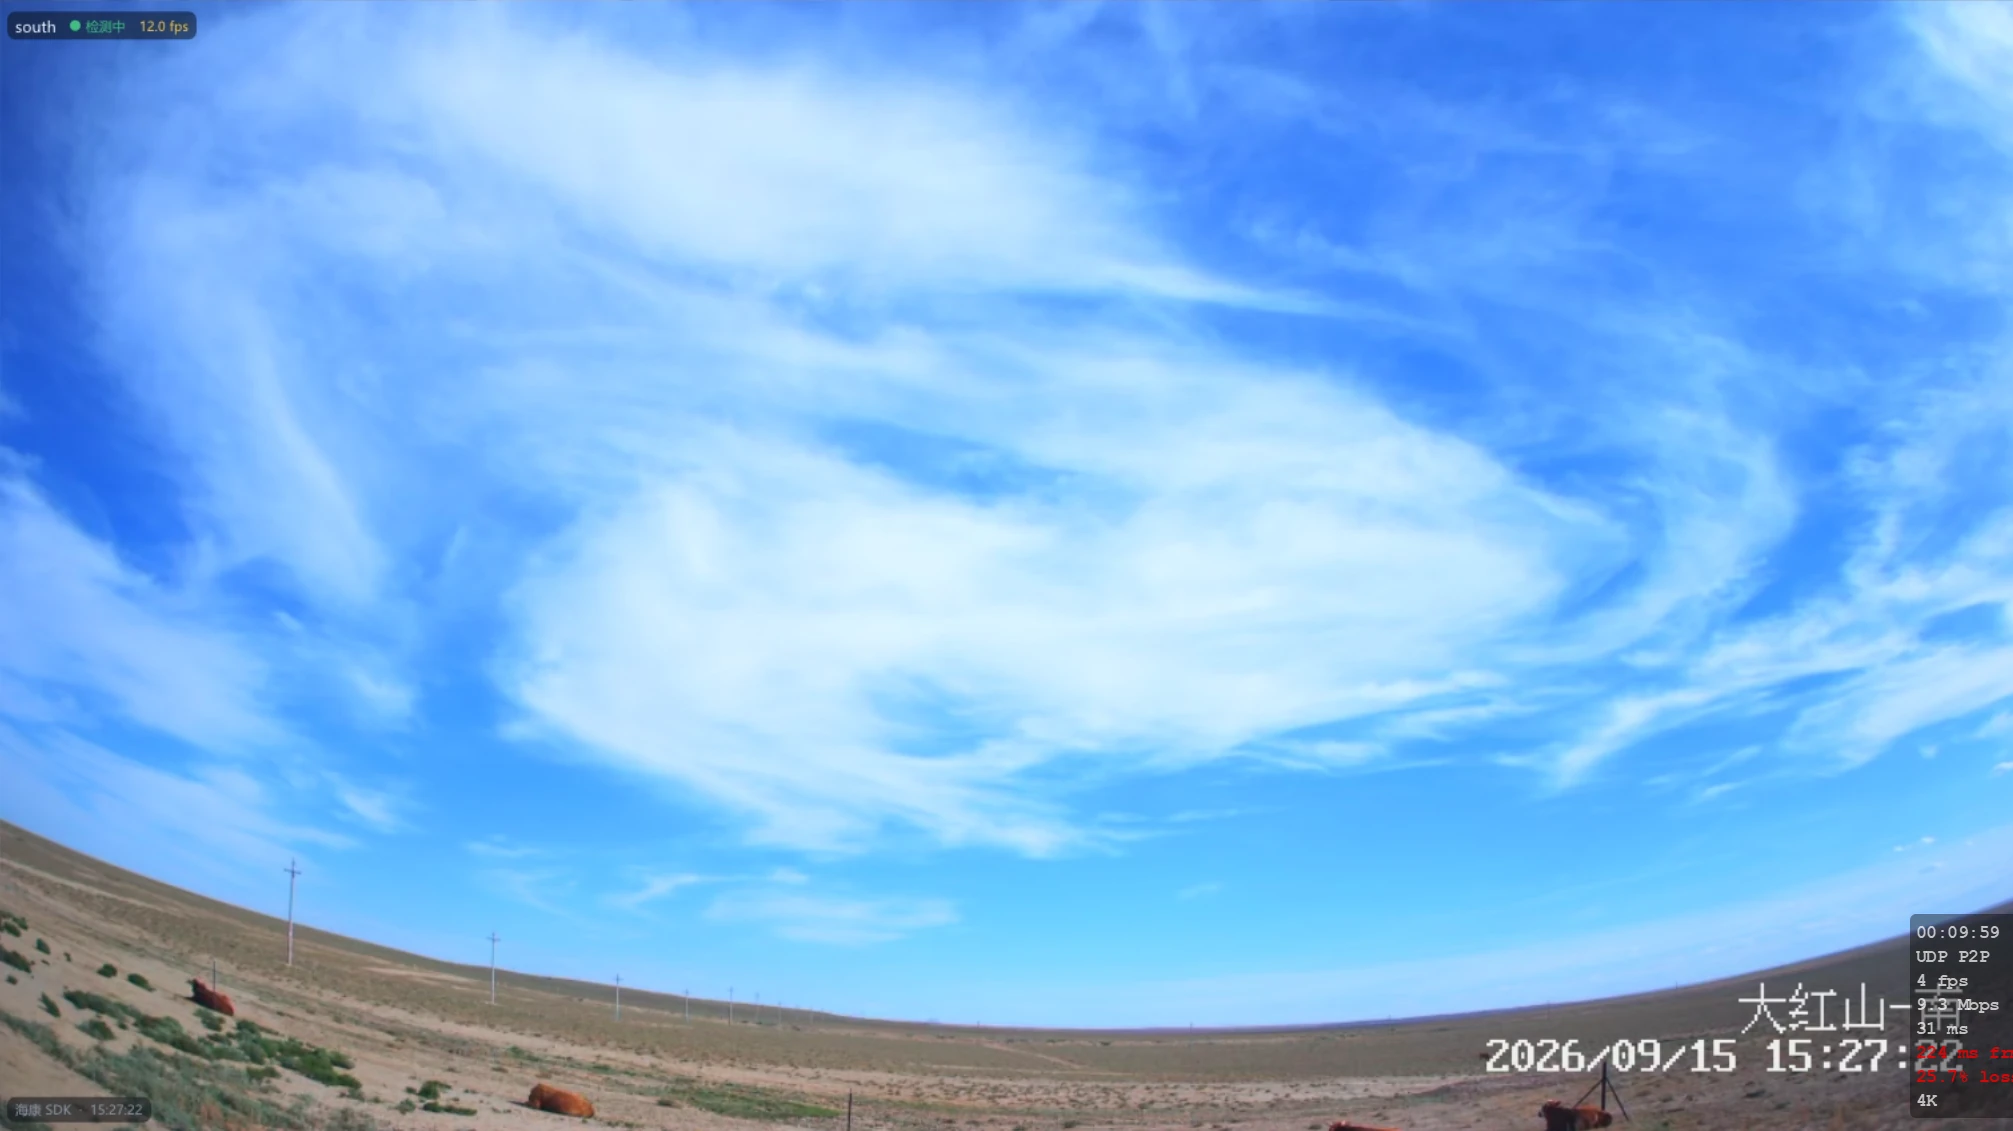
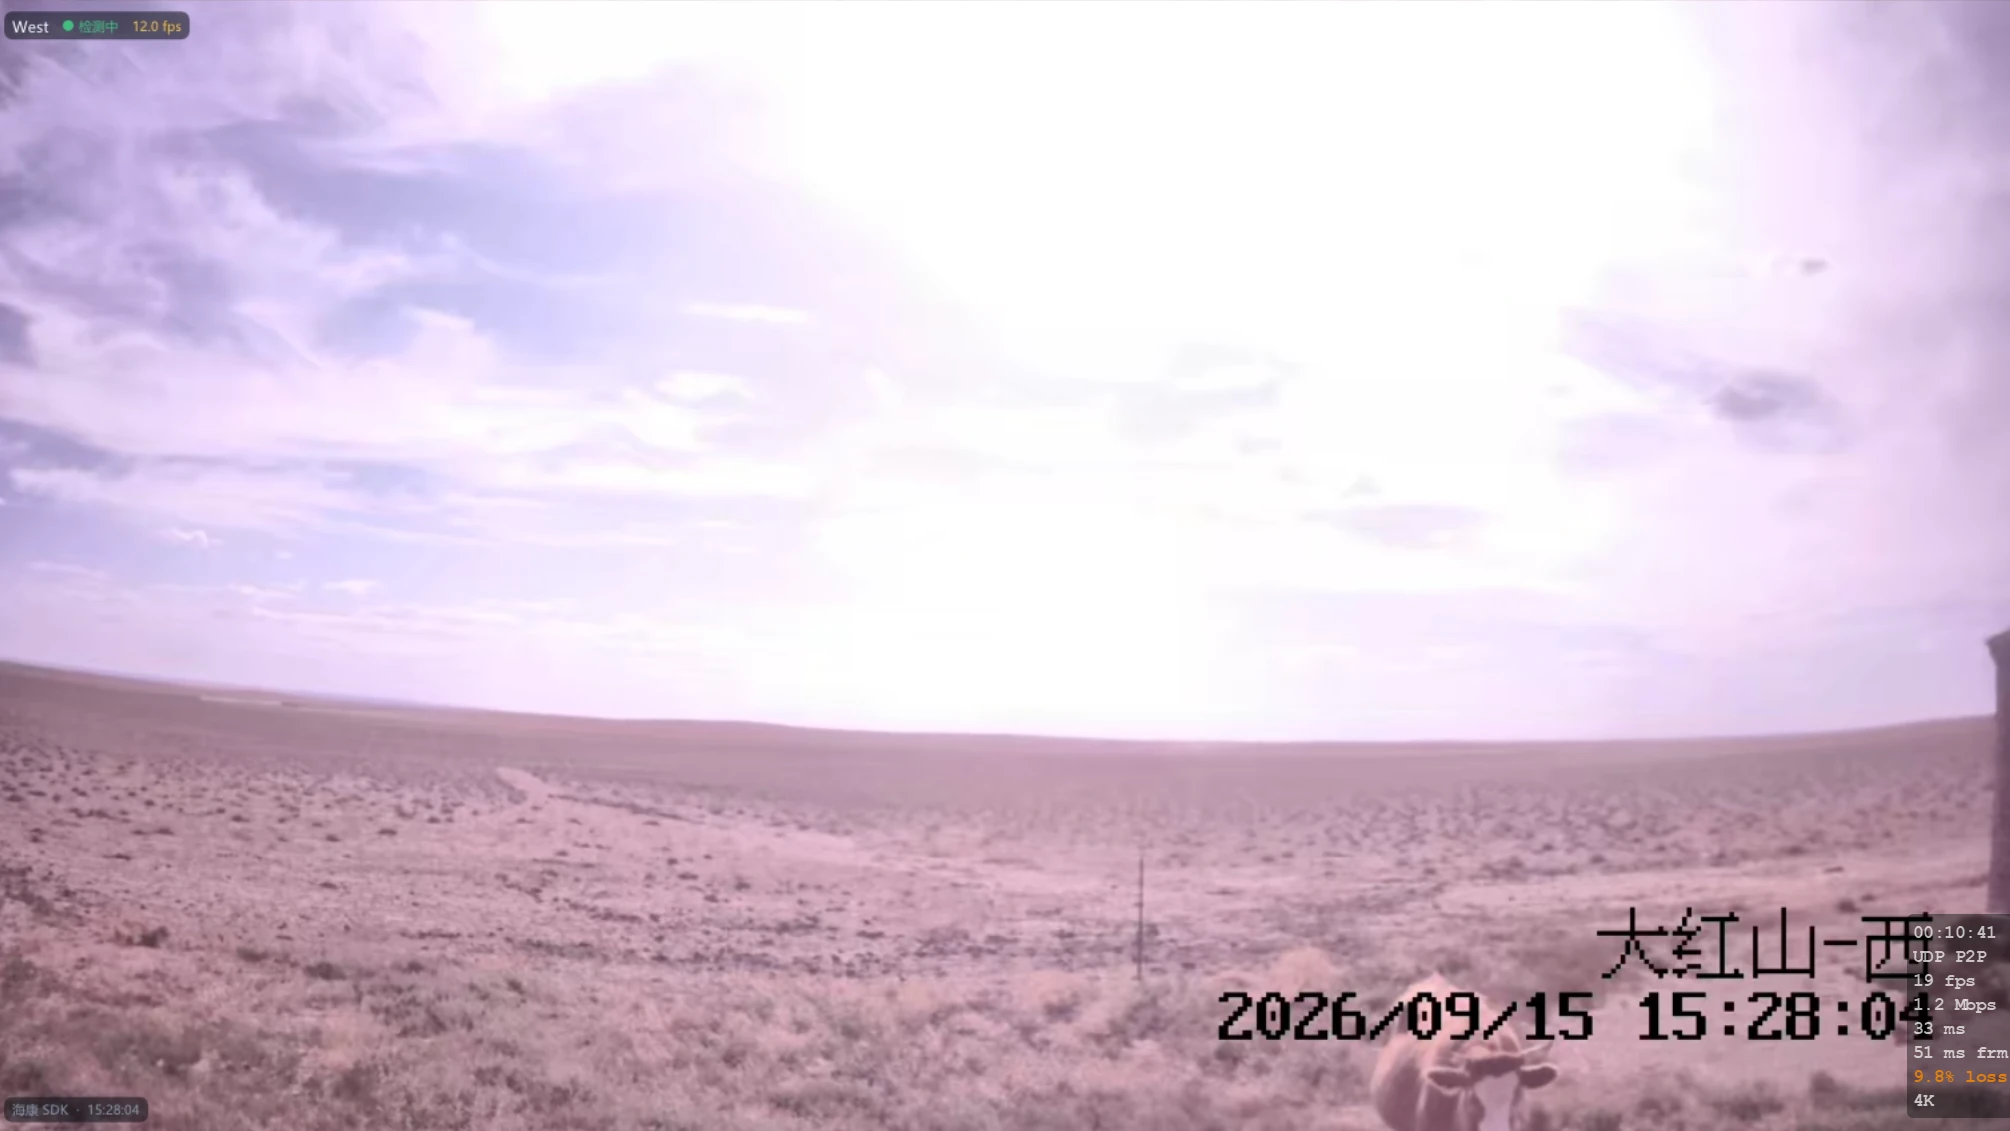
点击小图切换机位 · 软件截图展示
四路相机截图
03 /BUILT-IN TIME SYNC
内置授时,让每一道流光的时刻更准。
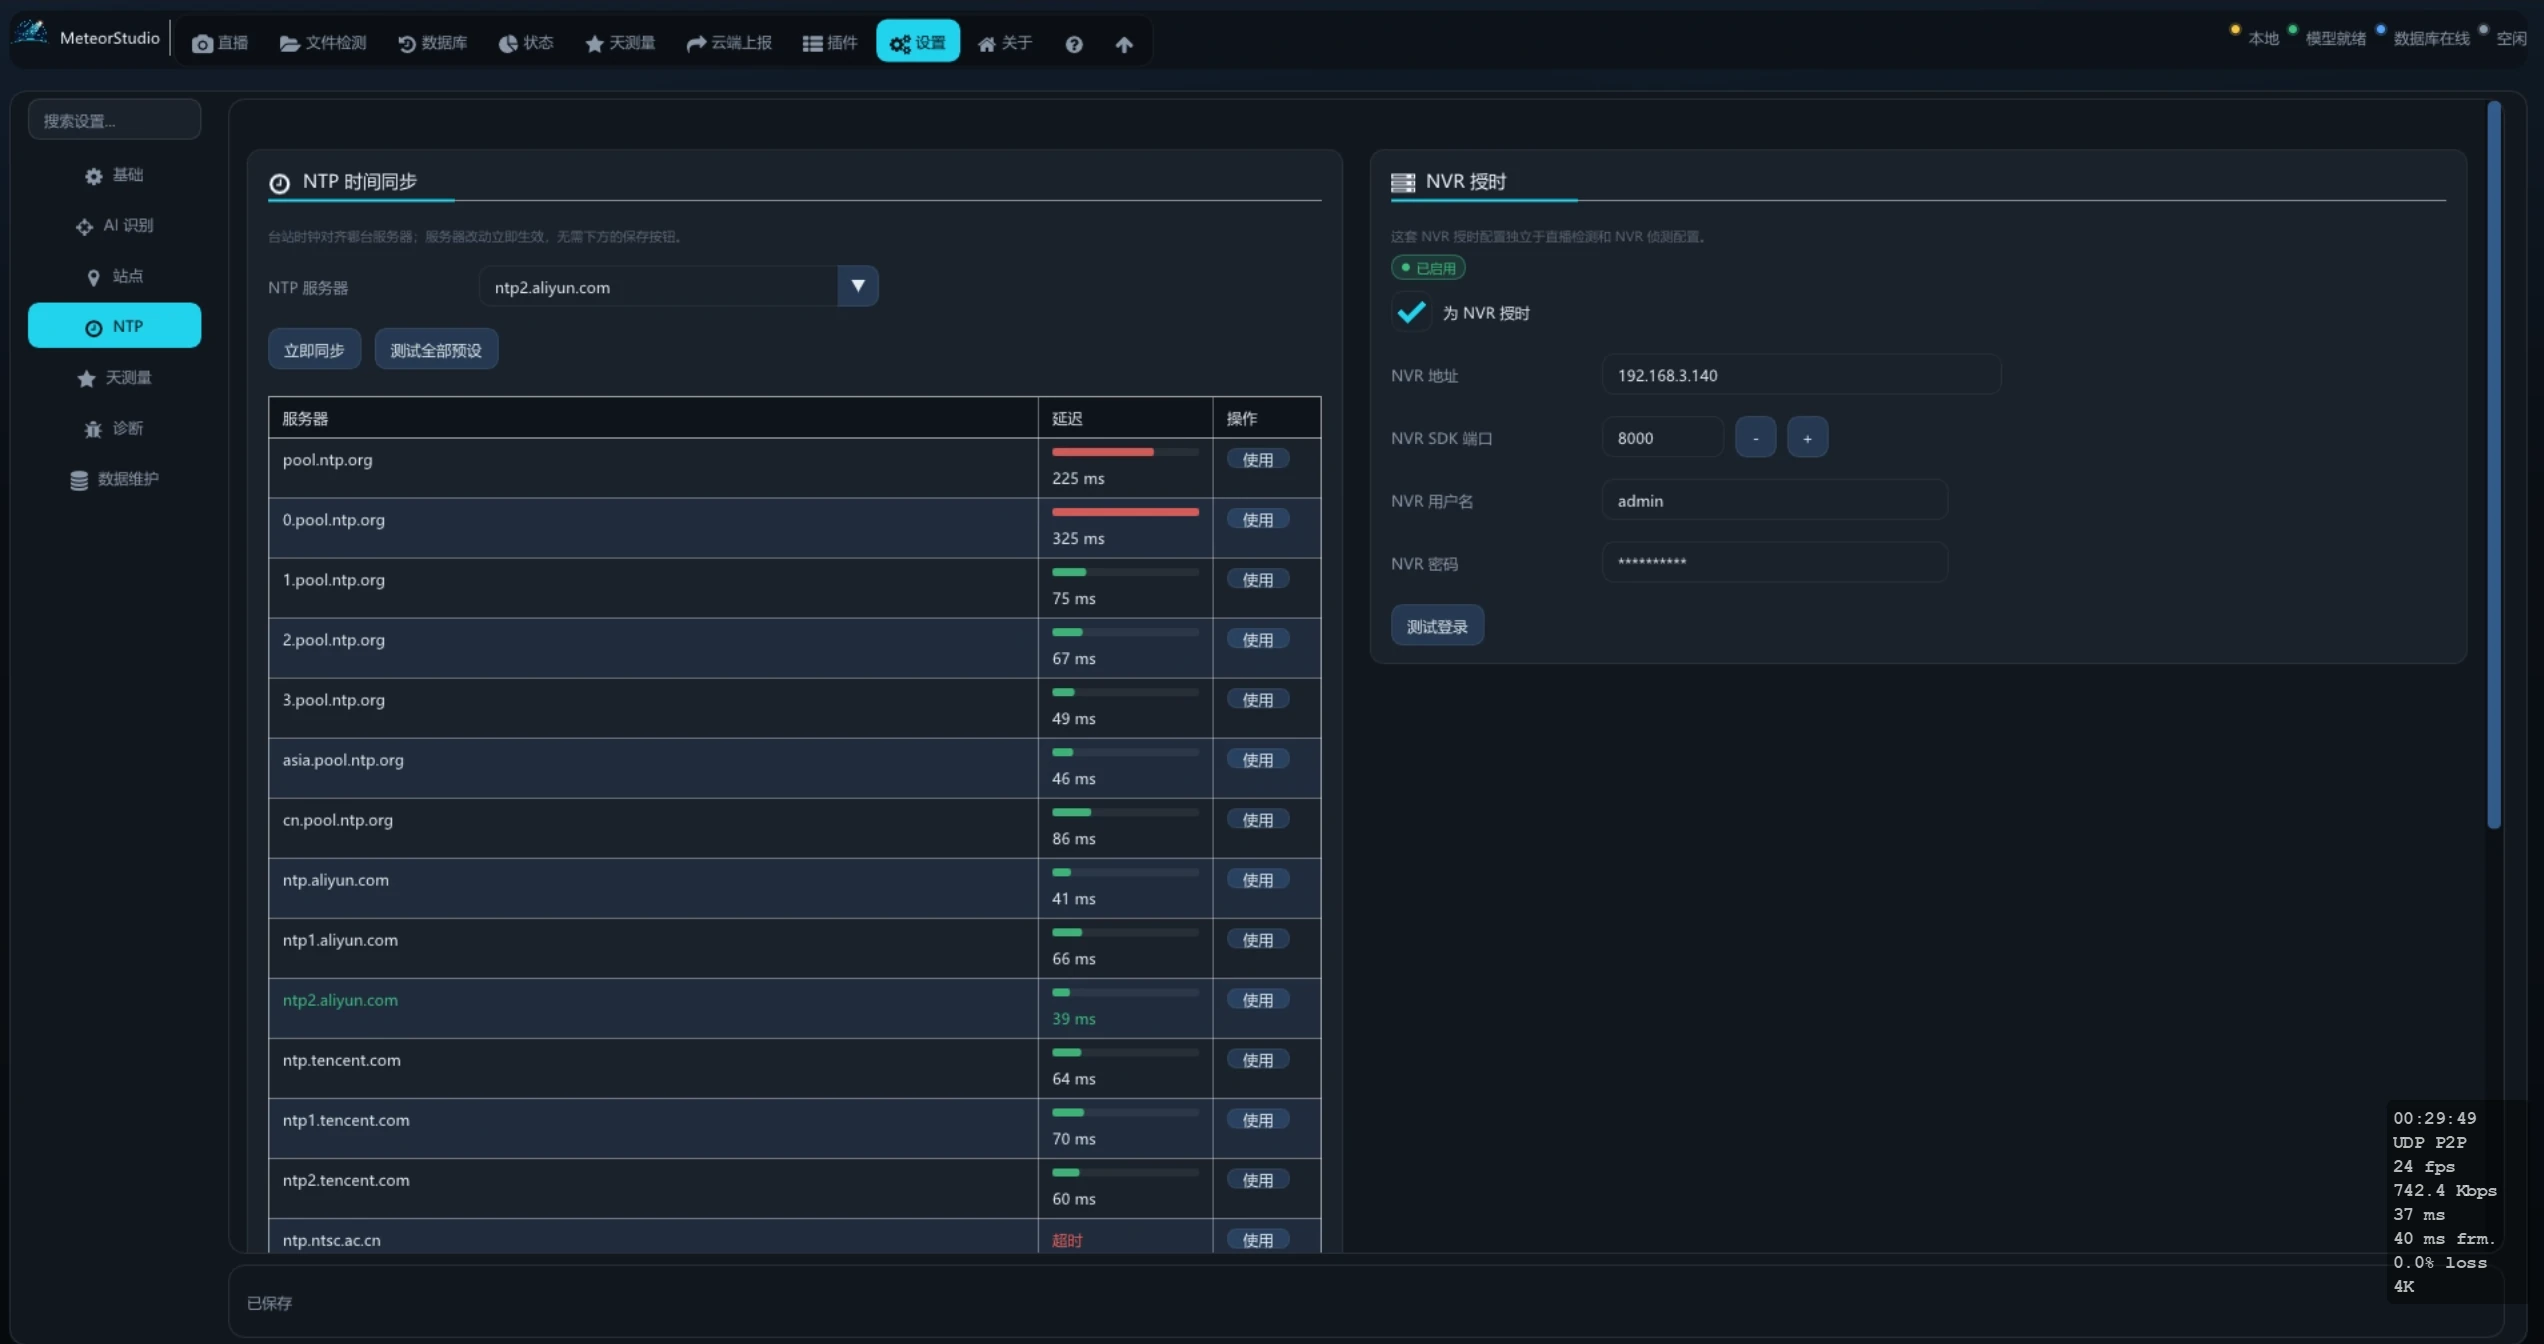
不依赖操作系统时钟:内置 NTP 校时与独立单调时基,事件时间以微秒分辨率写入 ECSV。
时钟同步精度与视频帧时间准确性分别说明。
NTP 时间源与服务器响应延迟
04 /HIKVISION SDK, LIVE
海康 SDK 直连,直播侦测更稳定。
通过官方 SDK 直连海康相机与 NVR:GPU 硬解、相机侧毫秒帧时标、断线自动重连。
仅 Windows;设备型号以验证结果为准。
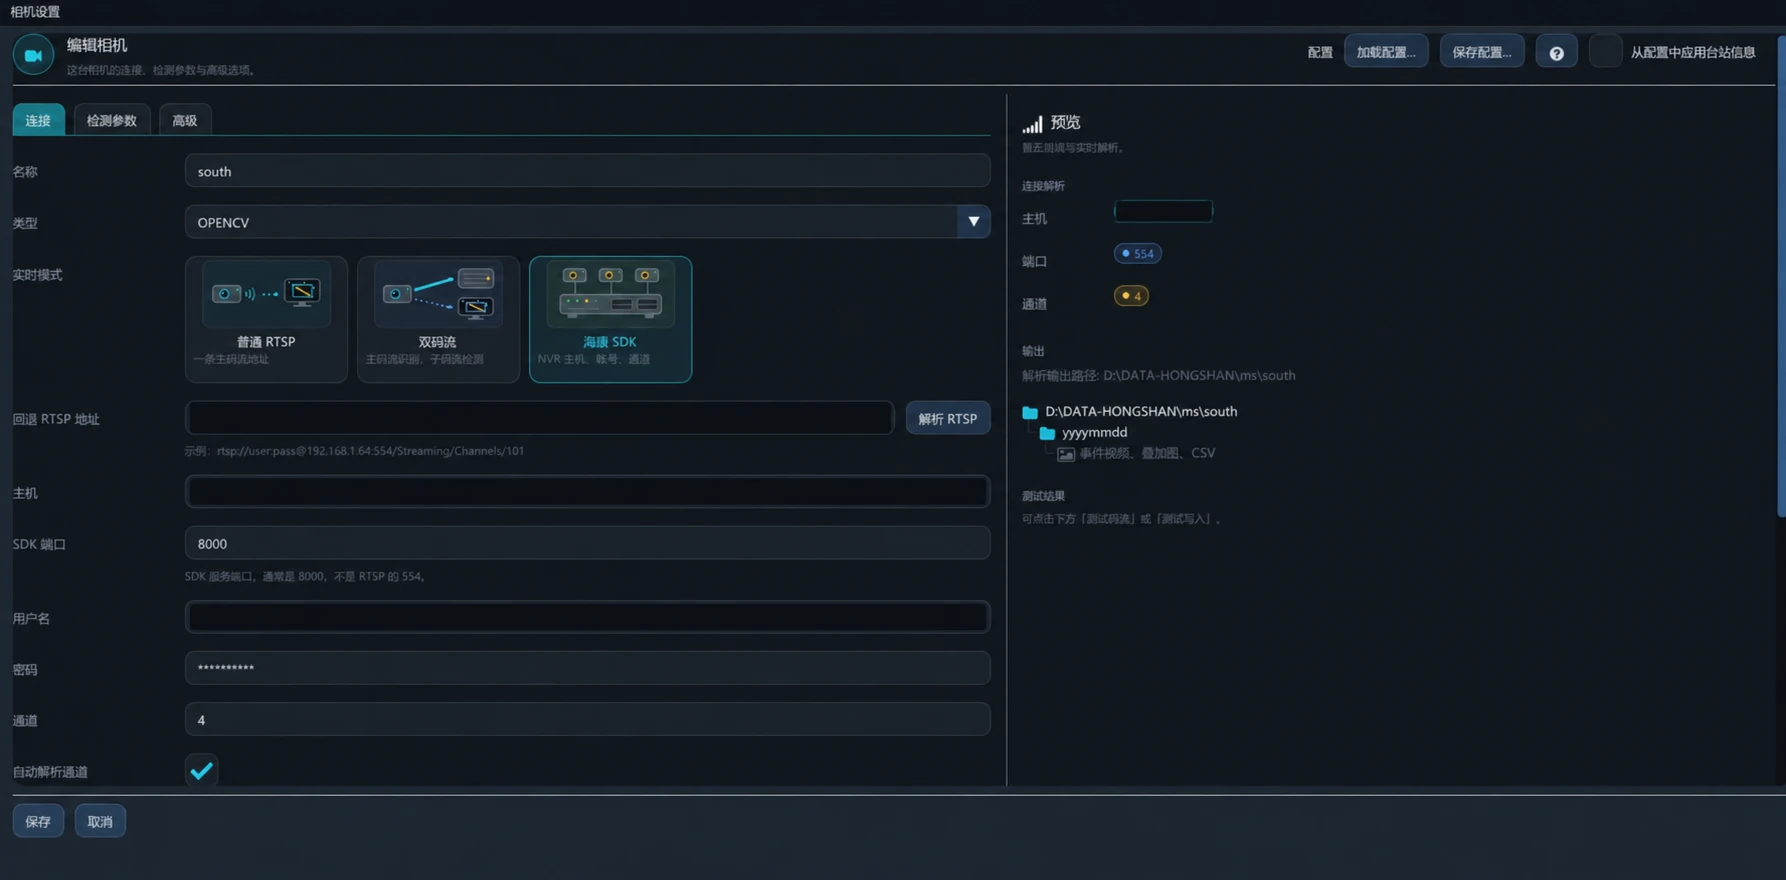
海康 SDK 连接配置
06 /ASTROMETRY & UFO SETTINGS
简单标定,长期运行;沿用你的 UFO 配置。
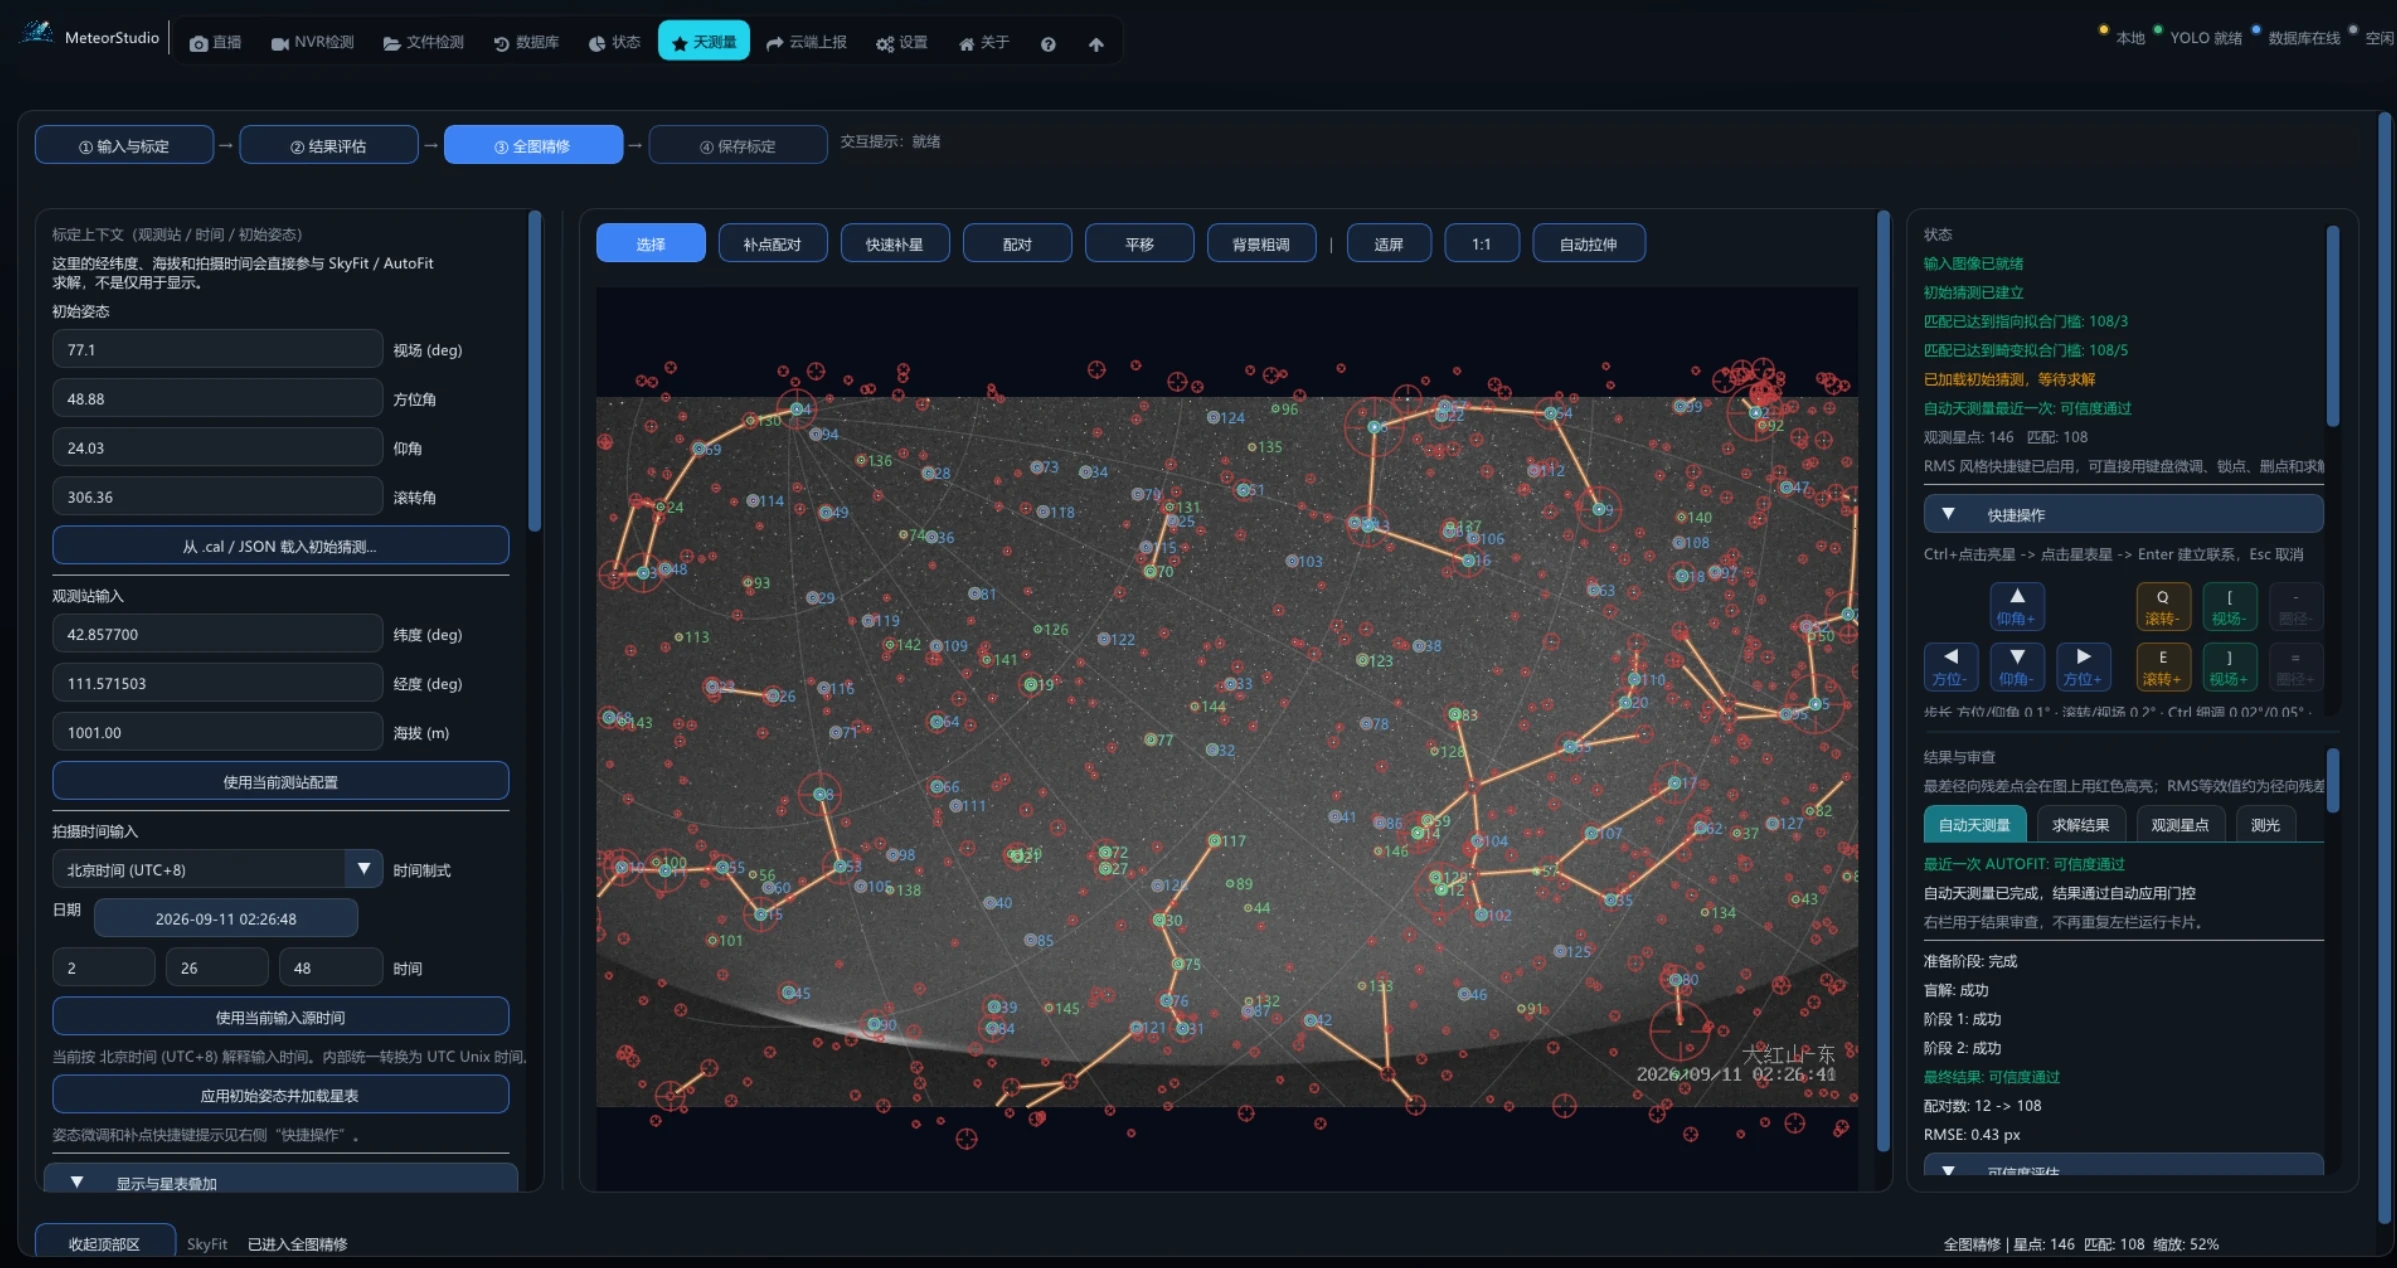
内置盲解,3–4 次点击完成标定并给出用星数与残差;白天时段自动批处理归算。读取 .ufi,24 项侦测参数直接映射。
天测量全图精修 · 本例匹配 108 颗星 · RMSE 0.43 px
07 /NVR & OFFLINE
直连 NVR,离线也能跑检测。
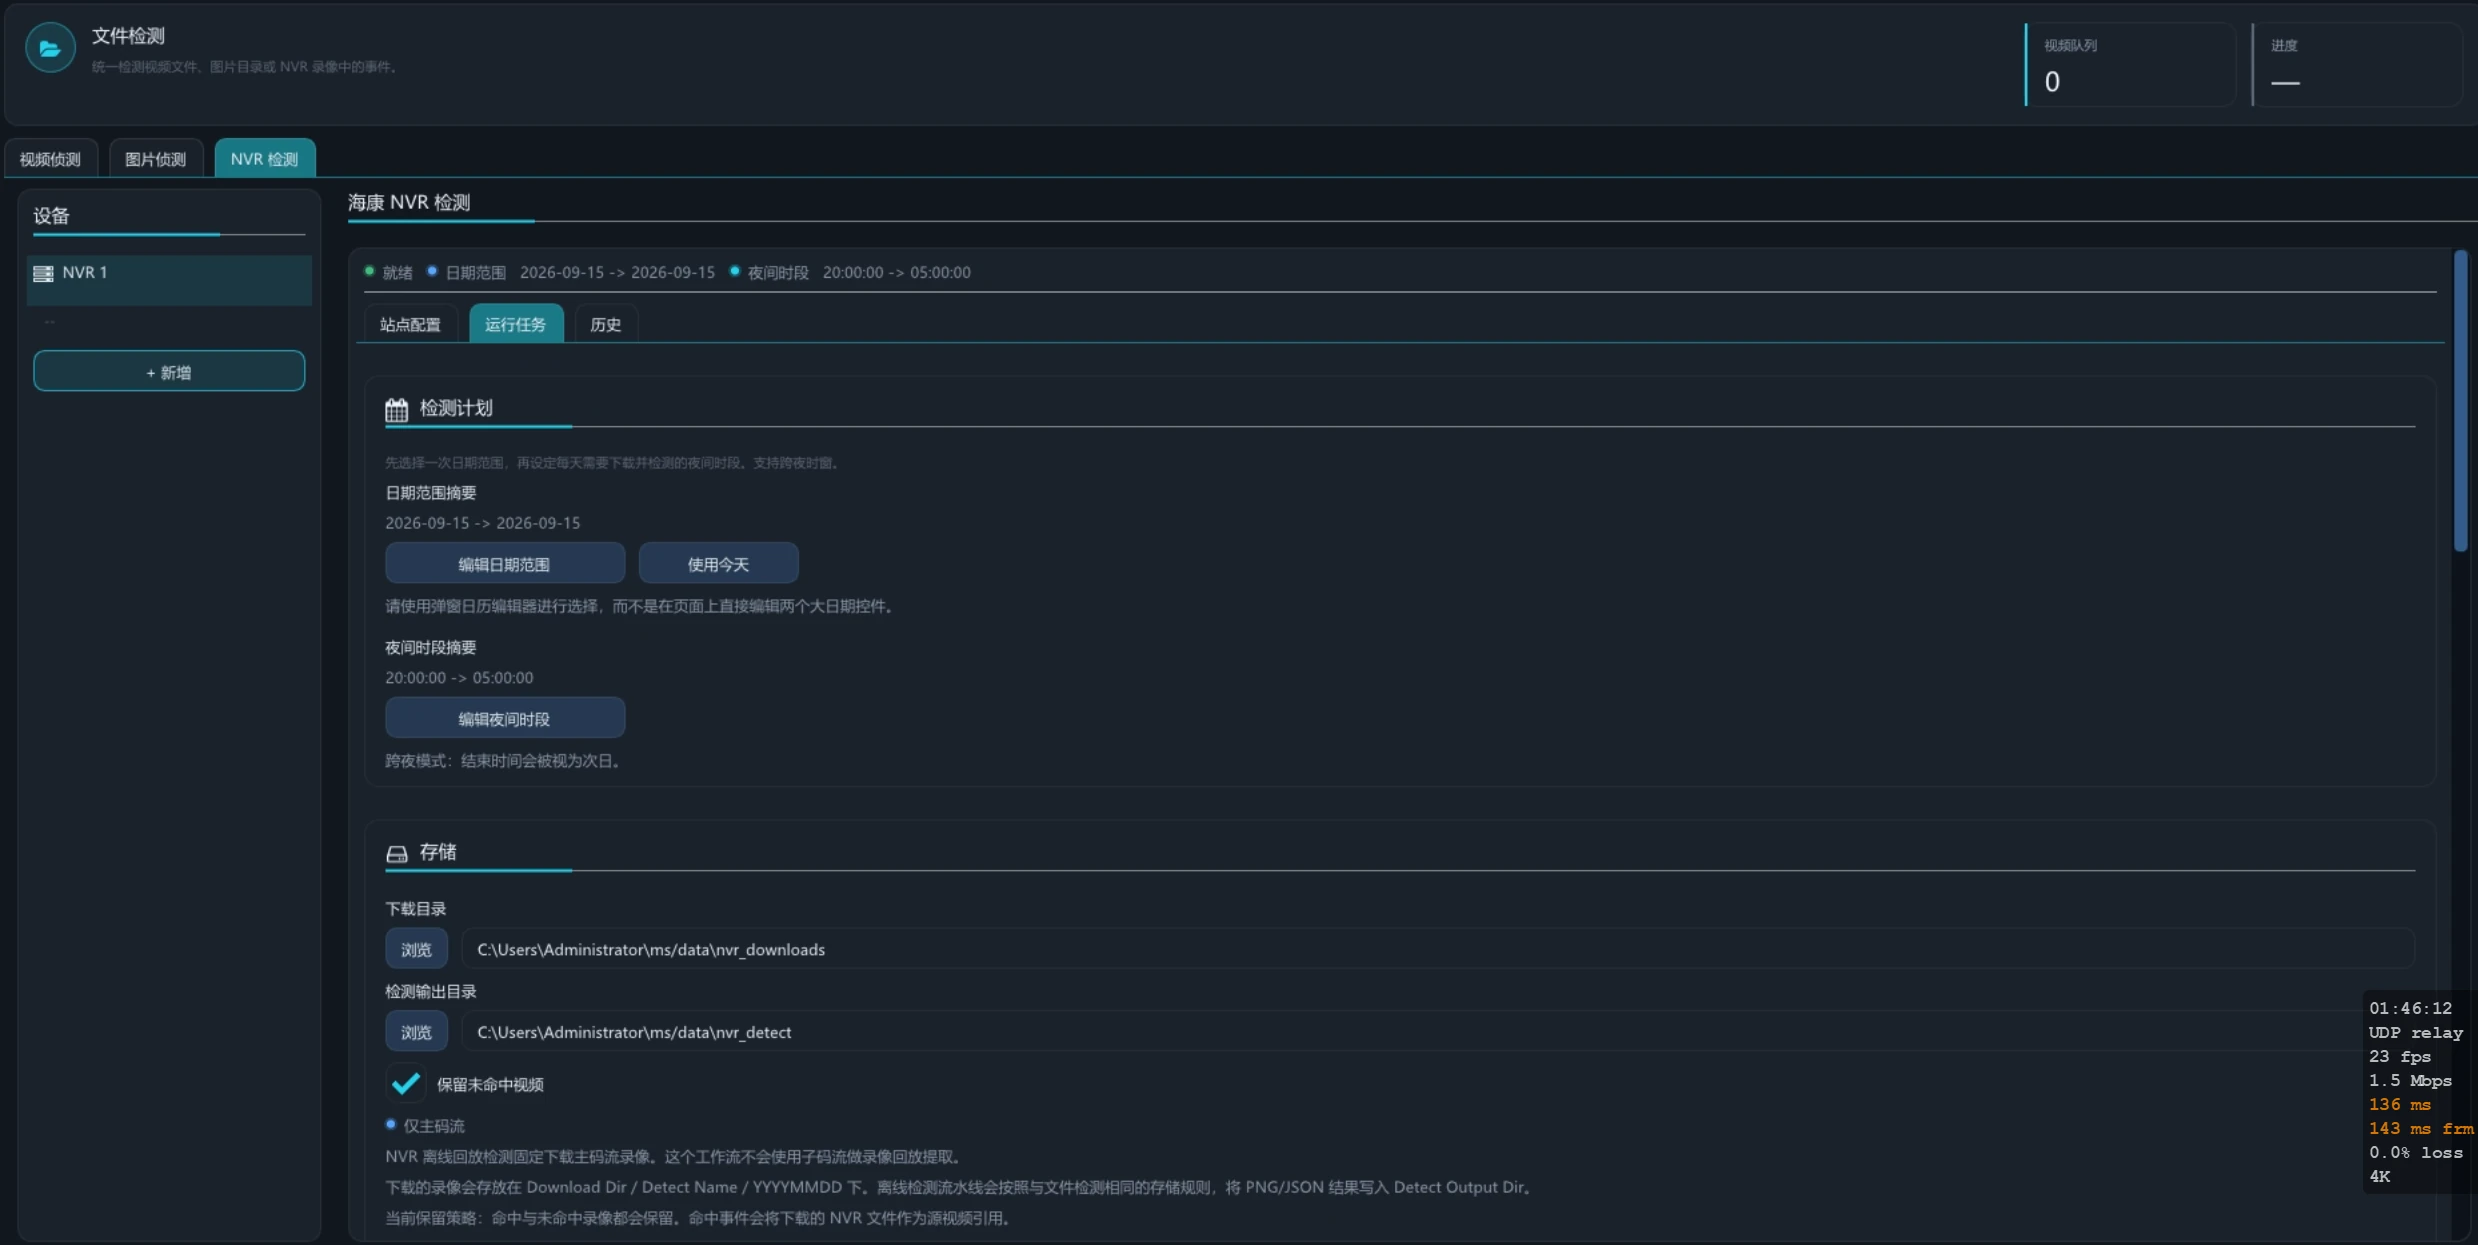
把 NVR 里已保存的录像按时段取回重跑检测;本地视频与图片目录也能离线检测;UFOCapture 历史目录可扫描入库。
录像还在,事件就还能找回来。回溯依赖录像完整性与保存周期。
REVISIT THE SKY录像还在,就有机会找回来。
01NVR 录像
- 选通道与时段
- 取回录像
- 重新检测
02本地视频 / 图片
- 选择文件或目录
- 离线检测
- 事件复核
03UFOCapture 历史
- 选择历史目录
- 扫描入库
- 统一管理
NVR 任务配置 · 日期范围、跨夜时段与存储设置
08 /METEORCLOUD
一键上报,共享同一片星空。
浏览器授权绑定账户后,完成的事件自动入队上报流星云,断网重启后从服务端偏移续传。
01 / METEORSTUDIO从软件发起授权
浏览器登录并授权 → 返回软件绑定机位 → 上报事件
02 / METEORCLOUD连接云端,共享观测成果
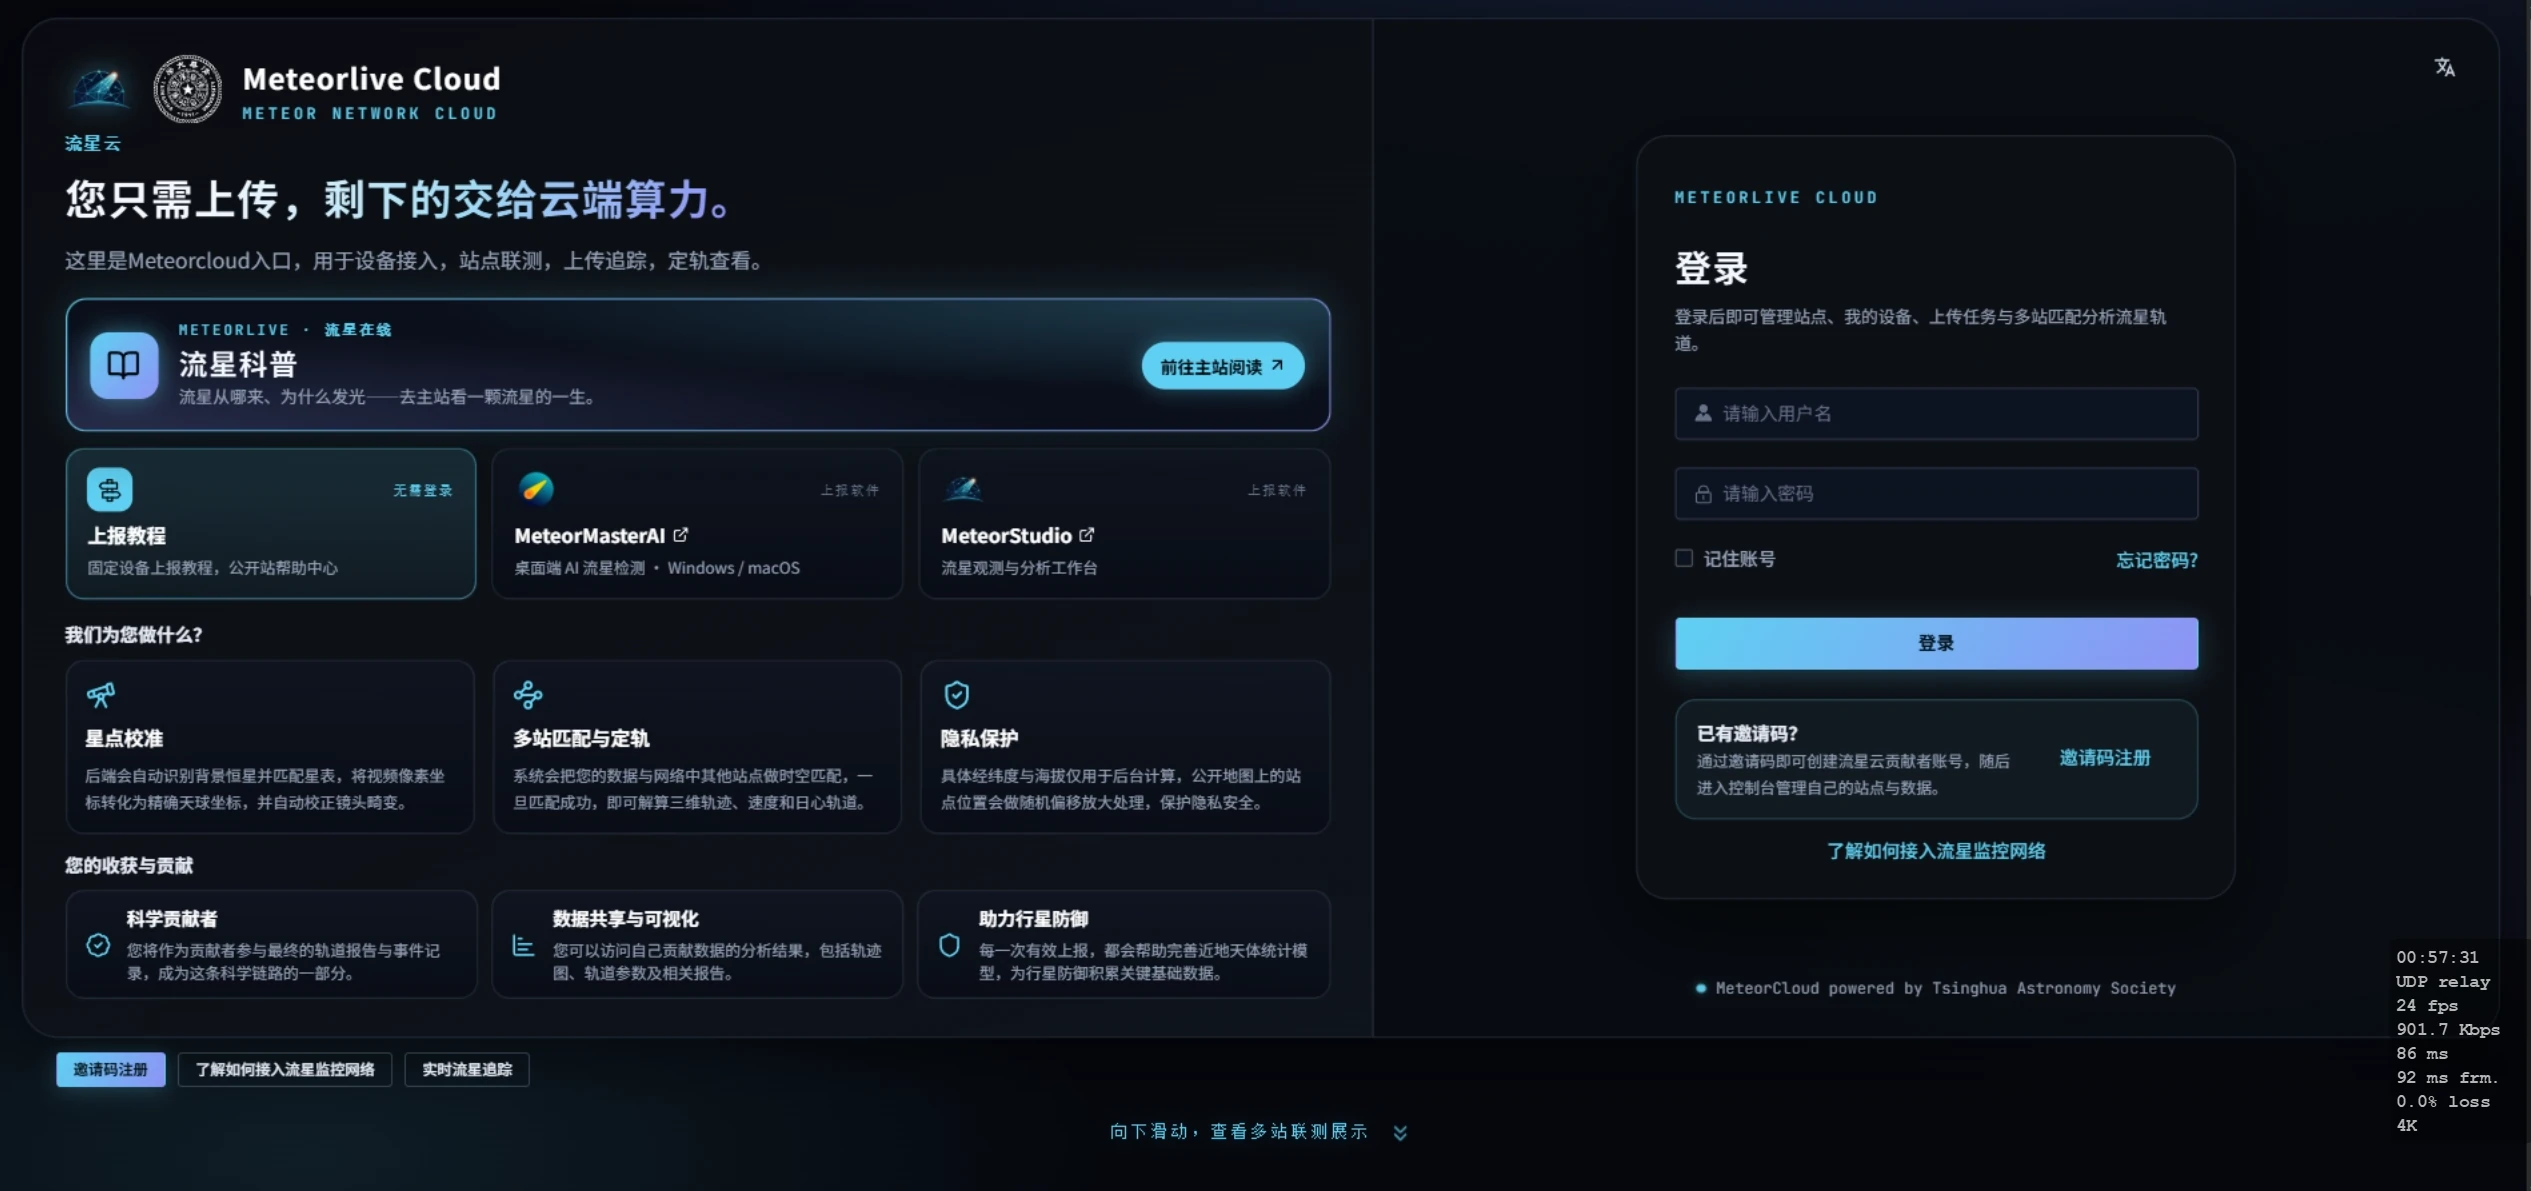
软件授权流程与流星云入口
START YOUR NEXT OBSERVATION
准备好,迎接下一道流光。
从更新页获取安装包与版本说明;开始部署前,请核对系统要求、相机接入方式与当前版本的支持范围。
MeteorStudio 2.3.5
Windows x64 · 预览版- 安装包
- 567.7 MiB
- 系统
- Windows 10/11 x64
- 发布日期
- 2026-10-09
- 校验
- SHA-256 668c22cf…
展开完整 SHA-256
668c22cf917b82b1b339d3088b2883adacd4e547d83f4971adde2521f3a69a9d
本预览包未做代码签名,安全软件可能提示。
2.3.5 · Windows 10/11 x64 · 567.7 MiB · SHA-256 668c22cf…
更新记录1.4.0 → 2.3.5
为旧包机位归属失败增加核对后恢复入口,沿用原测量和影像并保留旧记录;无批次历史任务补齐单条授权。待上报及上报记录均可在预览图上方查看、复制失败诊断。Win7 保持 2.1.6。
快速匹配仅统计额外副本和测量缓存,原视频与硬链接不重复累加;超额只延后新增缓存,已有上传继续。升级分批核对旧缓存,保留人工暂停和未完成影像。Win7 保持 2.1.6。
新增失败上传一键重试和行内重试;快速匹配区分摘要已上报、待测量和测量已上传,未配对计数包含轻量摘要。已确认同机位的旧任务可沿关联恢复原云端身份;上传记录展示网络状态码与业务码。Win7 保持 2.1.6。
接通快速匹配、流星自动标记、完整影像补传与 WMPL 精细解算;修复上传成功状态和求解机位身份映射。快算与完整模式均通过三站模拟实链路验收,保留空闲/随时运行和人工标注优先。Win7 保持 2.1.6。
将误升的 3.0.0 编号纠正为 2.3.0,签名更新序号继续递增;已安装 3.0.0 的用户可正常更新,配置与数据保留。Win7 保持 2.1.6。
Windows 10/11 主版本升级。普通上报、标定入库及双站候选匹配已通过正式客户端 SDK 受控联调,配合 Cloud 轮询协议修复。完整轨道仍需真实观测验收;Win7 保持 2.1.6。
修复手动星标与自动快速匹配相互阻挡的问题,分离传输与退避并复用授权令牌;摘要、查询和 ECSV 不占视频上传并发名额,保留文件大小校验。Win7 保持 2.1.6。
快速匹配新增仅空闲时和任何时刻运行策略,时段变化时保留任务与上传进度;机位模型和标定改为数据上报时按需同步,减少重复后台请求。Windows 10/11 提供完整包和签名增量更新,Win7 保持 2.1.6。
合入自动检查更新闪退修复;新增非侦测时段采集休眠和手动预览,优化离线解码、帧缓存、星点提取及流星测量,完善快速匹配内测开关和候选筛选。Windows 10/11 提供完整包与签名增量更新,Win7 保持 2.1.6。
紧急修复启动后自动检查更新结束时的闪退。Windows 10/11 标准版提供签名增量更新,Win7 保持 2.1.6;旧版若无法在软件内更新,请关闭主程序后运行安装目录中的 MeteorStudioUpdate.exe。
修复非 ASCII 路径的天测量读写,增加观测夜机位稳定性统计;完善云授权恢复与快速匹配状态显示,增加 Windows 启动诊断。Windows 10/11 标准版提供完整包和签名增量更新,Win7 保持 2.1.6。
Win11 标准版 2.2.2 新增快速匹配模式(内部内测):先提交 ECSV,可靠定轨后补传影像;含观测夜回填和媒体保留区。模式默认关闭,需云端授权和科学门禁就绪。Win7 保持 2.1.6。
Windows 10/11 标准版更新至 2.2.1,刷新应用版本、完整包及签名增量更新;沿用 2.1.6 功能,本次没有新增功能提交。Win7 保持 2.1.6。
改进自动 NTP 校时的退出取消,发行包采用版本校验通过的 GUI 与启动器。Windows 10/11 与 Win7 同步至 2.1.6,提供完整包及签名增量更新;Win7 保留原生 TMO、海康 SDK/DXVA2,云注册与上传仍不可用。
新增云端上报配置向导、同址位置核对和机位画面卡片,支持配置恢复与双精度位置;上报片段增加上下键选择。Windows 10/11 更新至 2.1.5,Win7 保持 2.1.2,提供完整包和签名增量更新。
简化云端登录与机位接入,恢复独立标注工具栏,改进异步播放、ROI 编辑和部分测量结果上报。Windows 10/11 标准版更新至 2.1.4,Win7 保持 2.1.2;提供完整包及签名增量更新。
上报页默认显示最近七天,修正云端绑定入口跳转并改进原因说明。仅更新 Windows 10/11;Win7 继续使用 2.1.2。提供完整包和增量升级。
改进机位关联、星标上报预览和上传进度;修复非 ANSI 路径的图片预览,品牌标识随主题换色。Windows 10/11 与 Win7 同步更新;Win7 自动天测量使用内置 TMO,不依赖 StellarSolver。提供完整包与增量升级。
重构星标上报与标定、测量确认流程,新增按机位生效时段的标定和网页上报工作区;改进 AI/未标注复核及画面复制。GRU/SVM 改用认证模型容器,启动与插件加载增加签名完整性检查。Windows 10/11 标准版更新,Win7 保持 2.0.9;提供完整包和增量升级。
新增 TMO AutoFit 求解路径和星点索引,改进机位身份复用、录像回放与测量。完善数据库 AI 复核批次及人工标注冲突保护。Windows 10/11 标准版更新,Win7 保持 2.0.9;支持完整包和增量升级。
优化 Autofit 的盲解限时、镜像画面与全天鱼眼裁剪、4K 背景处理;SkyFit 提星改为替换旧自动星并新增自动拉伸。新增外部 AI 标注意见导入,默认只读预检并保留人工标注。Windows 10/11 标准版更新,Win7 保持 2.0.9。
改进亮星提取与自动天测中心求解和配对扩增,修复标定保存、流星测量及机位恢复;后台任务使用配置快照。Windows 10/11 标准版更新,Win7 保持 2.0.9,升级后保留当前与上一成功版。
改进历史机位编号和 UFO 归档任务调度、授时权限提示与界面布局,加入反馈二维码及新版快速入门手册。Windows 10/11 与 Win7 同步更新,增量升级后保留当前和上一成功版。
文件检测五步向导、UFO 导入与归档后查找流星、逐机位站点配置。修复长期升级用户的历史版本清理,仅保留当前与上一成功版,额外用户文件单独保留。仅更新 Win10/11;Win7 保持 2.0.6。
新增 H.265 RTMP 输入组件与视频轨诊断,统一 UFO 归档视频的 ROI 提取流程。仅更新 Win10/11,Win7 保持 2.0.6;启动确认后清理更早版本并保留上一成功版。
完善网络采集、低磁盘空间保护、UFO 导入与提星,修复 SkyFit、流星群和分类复核流程,改进运行版本显示。Win10/11 与 Win7 同步更新,升级确认后自动清理更早版本并保留回退基线。
改进流星头部测量、时间与轨迹拟合及结果显示,更新 SkyFit 向导和单站流星群任务,增加 TP-Link 加载诊断。Win10/11 与 Win7 同步更新,启动确认后自动清理更早版本并保留回退基线。
修复 SkyFit 保存崩溃并完善向导,统一减流星显示坐标与码流选择。原生组件 1.0.4 在新版本启动确认后清理历史版本,保留当前版与上一成功版,异常或占用时安全跳过。Win7 保持 2.0.0。
旧视频缺少轨迹种子时,通过有效区蒙版和纯运动回放恢复唯一目标;完善多目标、空视频及时间戳异常提示,保留人工标注和原始文件。仅更新 Win10/11,Win7 保持 2.0.0。
改进 SkyFit 向导翻页、保存与画布缓存;精简设备向导,修复无地景自动蒙版;合并原生 AI 复核入口、标签视图和操作确认修复。仅更新 Win10/11,Win7 保持 2.0.0。
改进 SkyFit 向导放大区、专家模式往返、RMS 口径和精修动作;修复设备接入向导静默禁用、无限等待及退出超时。仅更新 Win10/11,Win7 保持 2.0.0。
自动地面遮罩、万箭齐发流星合成、事件分类与人工复核、SkyFit 八步向导和上报预检;Win10/11 与 Win7 同步提供完整包与增量更新。
启动器与主程序一起更新并支持回滚;旧安装首次启动可补升级,防止旧版 GStreamer DLL 混用。原生组件 1.0.3;Win7 保持 1.9.9。
清除启动器及更新器子进程继承的旧 DLL 搜索目录,修复跨版本运行库混用;原生组件升级至 1.0.2,Win11 / Win7 同步提供完整包及增量更新。
新增直播缩略画面开关,修复 GStreamer 跨版本缓存和继承环境,原生更新组件升级至 1.0.1;Win11 / Win7 同步提供完整包及增量更新。
新增 SkyFit 引导式标定与逐步精修,优化后台列表、快照分页和图像载入;Win11 / Win7 完整包与增量更新同步发布。
完善通道命名与轮询预览、左右键遮罩编辑和天空覆盖精细映射,修复流星群工作区入口;Win11 / Win7 完整包与增量更新同步发布。
新增相机向导、独立 TP 采集宿主与粗略流对齐、天空覆盖及单站流星雨关联;Win11 / Win7 完整包与增量更新同步发布。
优化工具栏和列表自适应布局,修复检测参数保存与恢复,统一 UFO 参数和预设;Win11 / Win7 完整包及增量更新同步发布。
整合 GUI 与主题升级、共享站点任务、异步预览、UFO 归档复核及白天主码流补齐;Win11 / Win7 完整包与增量更新同步发布。
修复 UFO 实时调参保存:手动修改自动持久化,重启后保留;Win11 / Win7 均支持增量更新。
插件工作区与界面升级,使用最新原生更新组件;Win11 与 Win7 分通道发布。
原生下载与更新组件,修复启动环境;新增 Win7 SP1 x64 独立兼容版。
相机参数帮助模式:悬停参数即看作用与调整影响。
侦测时段三种模式:自动晨昏、手动固定、半自动偏移。
海康 SDK 接入 GPU 硬件解码,保留软件回退。
升级流星云 SDK 0.6.0,更新客户端身份与授权接入。
安装器界面与真实安装进度,补上失败重试与目录检查。
完善增量更新流程,统一三段版本号显示。
完善 .ufi 配置导入与分辨率适配,统一产品命名。
UFO 原理检测器的 SIMD 加速与原始像素处理。
新增基于 UFO 原理的检测器,支持实时叠加与热调参。
加入 GPU 加速支持与 Intel 指令集优化。
优化插件化检测器的灰度与彩色处理链路,修复内存泄漏。
整合 GRU/ML 检测工作流,完善 Linux/headless 支持。
GUIDES / V2图文教程
MeteorStudio 图文教程
快速入门覆盖基础设置、相机接入、机位检查、侦测调参与事件归档;同页的详细标注教程,讲解分类、批量审核、ROI 修框和导出。
基础设置添加相机机位检查侦测调参归档管理
共同打造 MeteorStudio。
作者
- 张嘉奇
- max chen
- 王世豪
- 孙语彤
- 刘乐融
致谢
- 清华大学团委,清华大学“追光计划”
- 清华大学天文系
- 清华大学天文协会
- GDNM 星空联盟成员
开始之前,你可能想了解。
在哪里下载?需要什么系统?
下载按钮前往 MeteorStudio 更新页。当前是 Windows x64 预览版;安装包、版本说明与系统要求以该页当前发布信息为准。
迷你主机带得动我的四路相机吗?
检测在降采样画面上进行,算力与相机分辨率解耦。但负载还取决于分辨率、帧率、编码、检测器与 AI 复核设置,四路能力要结合完整实测条件评估,不能只看处理器型号。
UFI 配置导入会迁移历史事件吗?
不会。UFI 用于复用侦测配置;UFOCapture 历史事件通过目录扫描、机位绑定与事件导入接续,两者是独立流程。
授时准确代表每一帧都精确吗?
不代表。时钟同步精度与视频帧时间准确性是两件事:相机、编码与传输链路仍会引入延迟,要用端到端测量才能给出数字。